

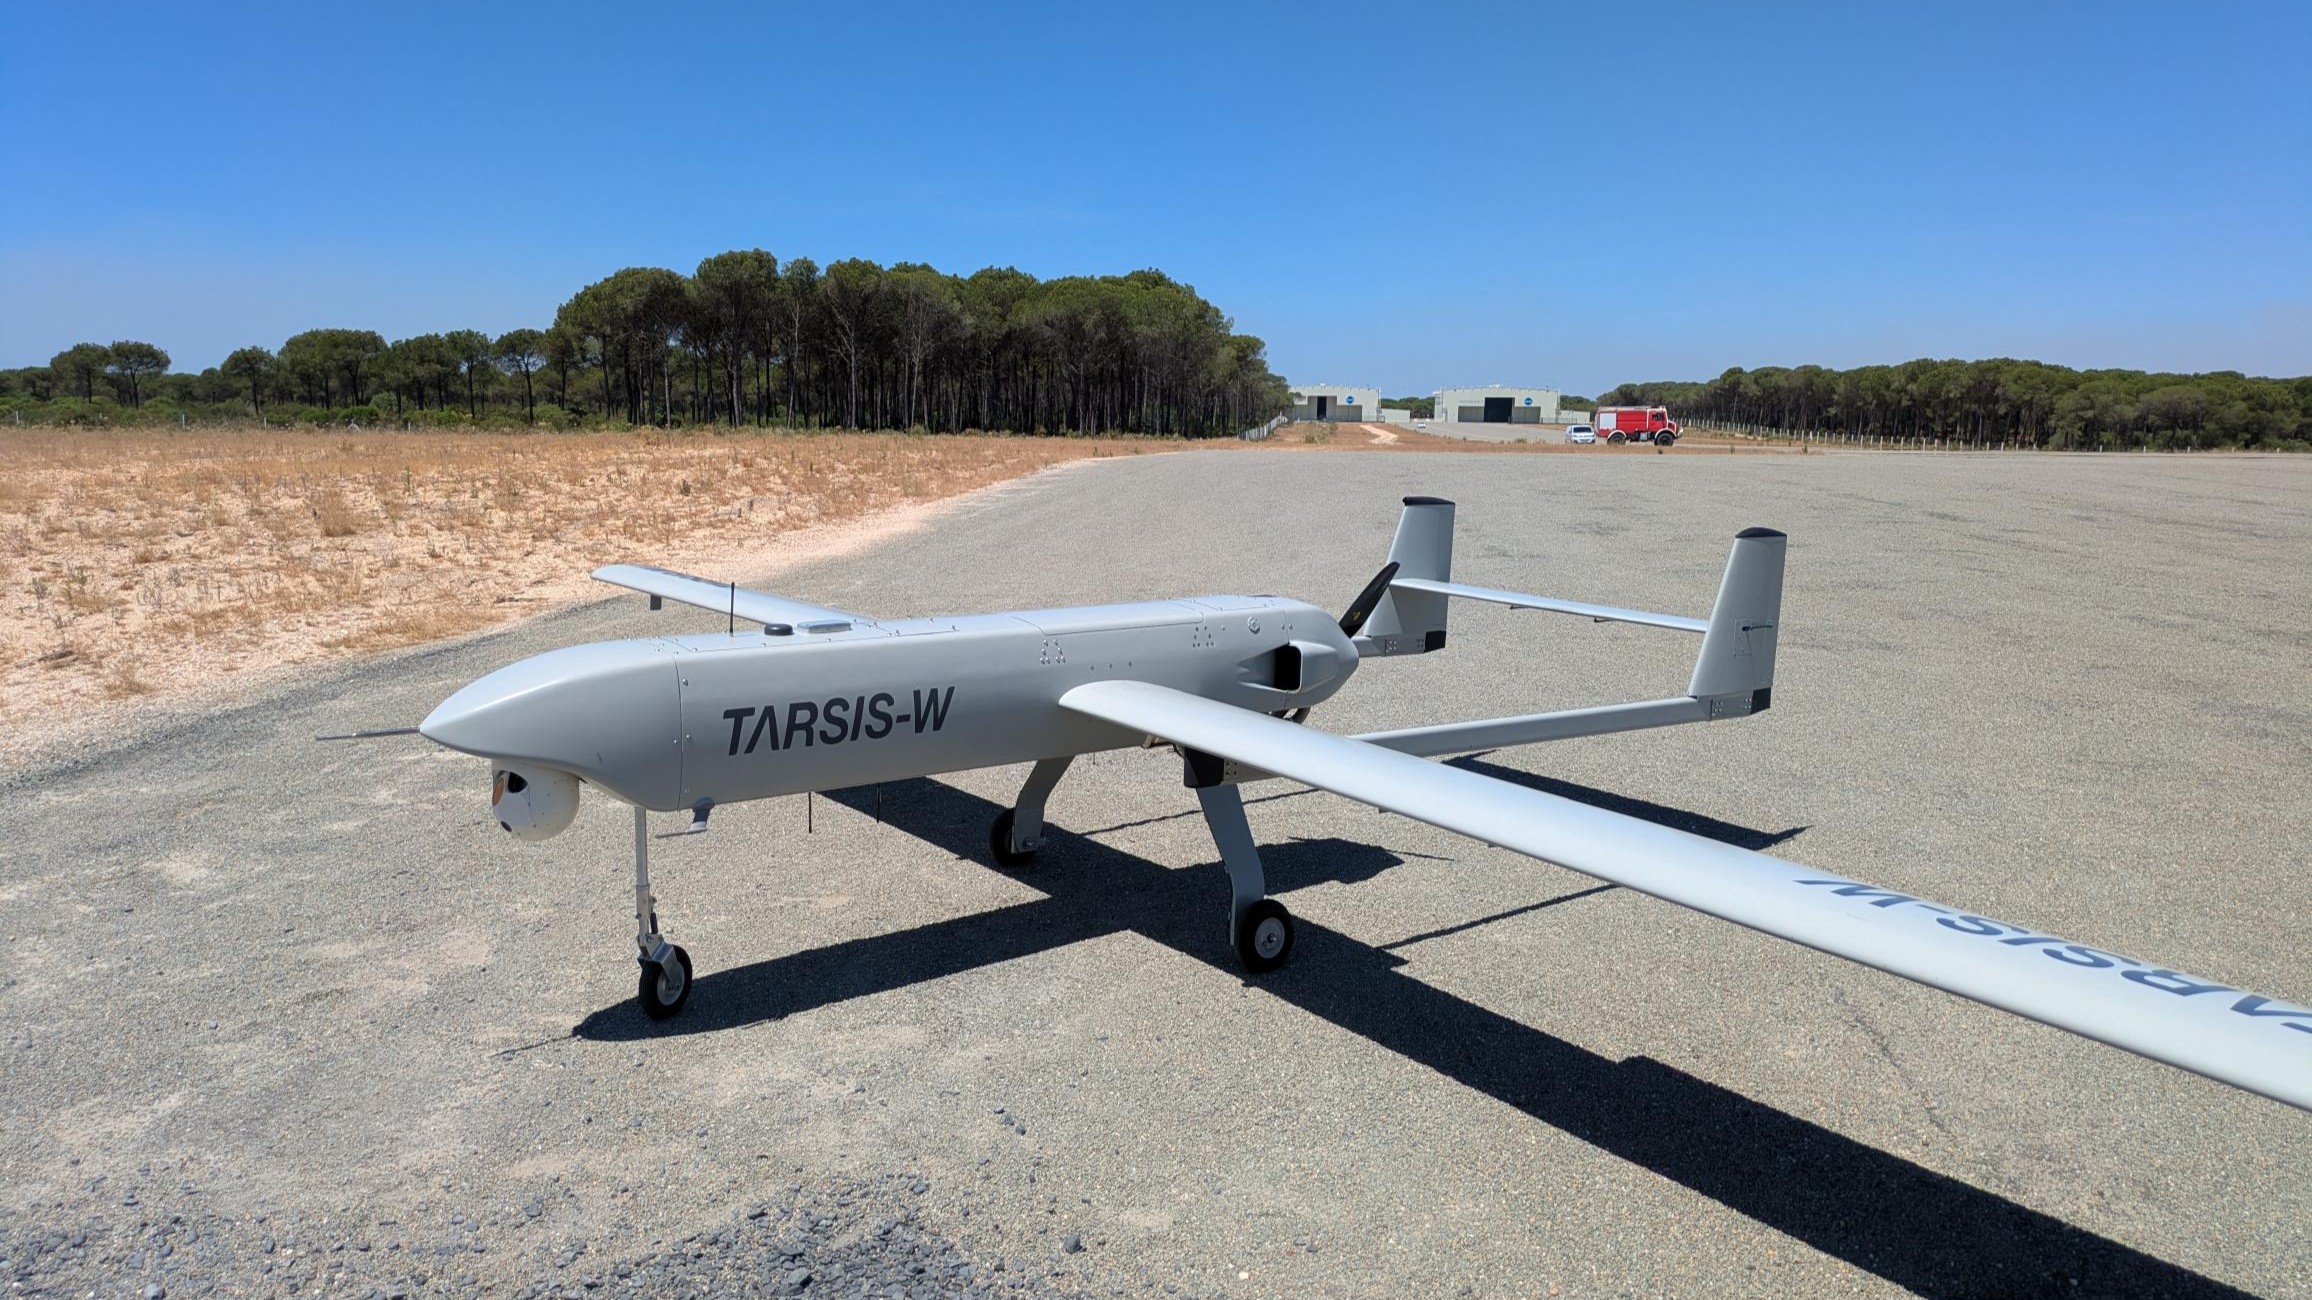
 (AGENPARL) - Roma, 16 Ottobre 2026 - L’Agenzia europea per la difesa presenta i risultati di una sperimentazione sulla navigazione autonoma dei velivoli senza pilota. Il sistema AIRSENSE utilizza sensori e algoritmi di intelligenza artificiale per ridurre la dipendenza dai segnali satellitari. I test condotti in Portogallo mostrano risultati promettenti sulla terraferma, ma evidenziano ancora difficoltà nelle operazioni marittime
La capacità di un velivolo militare senza pilota di mantenere la rotta anche quando il segnale GPS è indisponibile rappresenta una delle sfide tecnologiche più importanti per le operazioni contemporanee. In uno scenario caratterizzato dalla crescente diffusione dei sistemi di guerra elettronica, la precisione della navigazione non può più essere considerata una condizione garantita. È in questo contesto che si inserisce la sperimentazione illustrata oggi, 16 ottobre, dall’Agenzia europea per la difesa (EDA), relativa all’impiego di tecnologie autonome per consentire ai droni di orientarsi senza dipendere costantemente dai sistemi globali di navigazione satellitare.
I test sono stati condotti nel settembre scorso in Portogallo, durante l’esercitazione REPMUS 2026, nell’ambito del progetto europeo USESXI. Al centro della sperimentazione si trova AIRSENSE, un sistema sviluppato dalle aziende spagnole GMV e Indra che combina informazioni provenienti da sensori di bordo, immagini dell’ambiente circostante e algoritmi di elaborazione avanzata. L’obiettivo è permettere al velivolo di stimare la propria posizione attraverso il confronto tra ciò che osserva e i riferimenti disponibili, limitando la necessità di ricevere continuamente coordinate da una costellazione satellitare.
La distinzione è rilevante sul piano operativo. I sistemi GNSS, tra i quali rientrano il GPS statunitense e Galileo europeo, costituiscono oggi un’infrastruttura essenziale per la navigazione aerea, terrestre e marittima. La loro efficacia dipende tuttavia dalla ricezione di segnali radio provenienti dallo spazio, relativamente deboli quando raggiungono la superficie terrestre. Questa caratteristica li rende vulnerabili al jamming, ossia al disturbo intenzionale delle frequenze utilizzate, e allo spoofing, che consiste nella trasmissione di segnali ingannevoli capaci di indurre un ricevitore a calcolare una posizione errata.
Per un drone impegnato in una missione militare, la perdita del riferimento satellitare può compromettere la precisione della rotta, la capacità di raggiungere un punto prestabilito e, nei casi più critici, la sicurezza stessa del volo. Il problema assume particolare importanza nelle aree in cui operano apparati di guerra elettronica, perché la disponibilità del segnale non dipende soltanto dalle condizioni tecniche del velivolo, ma anche dall’azione deliberata di un avversario.
AIRSENSE affronta questa vulnerabilità attraverso un principio differente: ricavare informazioni sulla posizione dall’ambiente osservato dal drone. Le immagini acquisite dai sensori vengono elaborate da algoritmi che individuano caratteristiche riconoscibili del territorio e le utilizzano per sostenere la stima della posizione e del movimento. Il sistema non sostituisce necessariamente ogni altro strumento di navigazione, ma aggiunge una fonte di informazioni indipendente dal segnale satellitare, contribuendo alla resilienza complessiva della piattaforma.
Un elemento tecnico significativo riguarda l’elaborazione direttamente a bordo del velivolo. Secondo quanto comunicato dall’EDA, durante la sperimentazione il software ha trattato le immagini in tempo reale senza dover trasferire continuamente tutti i dati alla stazione di controllo a terra. Questo approccio, comunemente definito edge computing, consente di svolgere parte delle operazioni di calcolo vicino ai sensori che producono le informazioni. In ambito militare può ridurre la dipendenza dalla disponibilità di un collegamento dati ad alta capacità, pur senza eliminare la necessità di comunicazioni per le funzioni che le richiedono.
I voli sperimentali hanno portato il velivolo a operare a oltre 100 chilometri dalla stazione di controllo e fino a una quota di circa 2.100 metri. Si tratta di parametri utili per comprendere il contesto delle prove, ma che non devono essere interpretati come una certificazione di autonomia operativa in qualsiasi scenario. La distanza raggiunta e la quota di volo descrivono le condizioni della dimostrazione; la maturità militare di un sistema richiede invece verifiche ripetute, anche in ambienti complessi e con differenti livelli di interferenza.
Il risultato più interessante emerge dal confronto tra navigazione terrestre e marittima. Sulla terraferma, AIRSENSE ha mostrato prestazioni incoraggianti grazie alla presenza di elementi visivi che possono essere riconosciuti e confrontati. Coste, infrastrutture, conformazioni del terreno e altri riferimenti distinguibili offrono informazioni utili per correggere la stima della posizione. La qualità di questa procedura dipende però dalla visibilità, dalle caratteristiche dei sensori e dalla possibilità di identificare riferimenti sufficientemente affidabili.
In mare aperto, la situazione cambia sensibilmente. La superficie marina presenta spesso caratteristiche visive ripetitive, mutevoli o scarsamente distinguibili, soprattutto quando mancano riferimenti costieri. Per un sistema che ricava informazioni di navigazione dalle immagini, l’assenza di elementi stabili costituisce una difficoltà strutturale. L’EDA ha infatti segnalato risultati meno efficaci nell’ambiente marittimo, indicando la necessità di ulteriori sviluppi.
Questo limite ha un significato militare preciso. I droni destinati alla sorveglianza navale, alla ricognizione sulle rotte marittime o al supporto delle unità di superficie possono operare per periodi prolungati lontano dalla costa. Una tecnologia che funziona in presenza di riferimenti terrestri non può essere automaticamente considerata idonea alla navigazione autonoma sull’oceano. Per ottenere prestazioni affidabili occorre integrare più fonti di informazione, verificando come ciascuna contribuisca alla stima della posizione nelle diverse condizioni operative.
La sperimentazione evidenzia inoltre una distinzione spesso trascurata nel dibattito sui droni: navigazione autonoma e autonomia decisionale non sono la stessa cosa. La capacità di determinare la propria posizione senza GPS non implica che il velivolo possa scegliere autonomamente obiettivi, modificare la missione secondo criteri propri o impiegare sistemi d’arma senza intervento umano. AIRSENSE riguarda una funzione specifica, quella della navigazione, e i risultati comunicati dall’EDA devono essere valutati entro questo perimetro tecnico.
Allo stesso modo, l’indipendenza dal GPS non equivale all’indipendenza dalle comunicazioni satellitari. Un drone può essere in grado di orientarsi utilizzando i propri sensori e continuare ad avere bisogno di un collegamento radio o satellitare per trasmettere immagini, ricevere istruzioni o aggiornare il proprio piano di missione. La resilienza della navigazione e quella delle comunicazioni sono capacità complementari, ma richiedono soluzioni tecnologiche differenti.
Per le forze armate europee, l’interesse verso sistemi di navigazione alternativi si inserisce in un processo più ampio di adattamento alla guerra elettronica. La crescente disponibilità di apparati capaci di disturbare le frequenze satellitari impone di progettare piattaforme che non dipendano da un’unica fonte di posizionamento. Il principio non riguarda soltanto i droni: la continuità della navigazione è essenziale anche per velivoli con equipaggio, unità navali, mezzi terrestri e sistemi logistici che operano in ambienti contestati.
Sul piano industriale, il progetto mostra inoltre il ruolo della cooperazione europea nello sviluppo di componenti tecnologiche specialistiche. L’impiego di algoritmi di elaborazione delle immagini, sensori e capacità di calcolo a bordo richiede competenze che attraversano più settori, dall’aeronautica all’elettronica, dall’intelligenza artificiale all’integrazione dei sistemi. La partecipazione di GMV e Indra colloca la sperimentazione all’interno di una filiera europea impegnata a sviluppare soluzioni applicabili alle future piattaforme senza pilota.
Il programma USESXI dispone, secondo le informazioni diffuse dall’EDA, di un finanziamento di circa 1,2 milioni di euro e proseguirà fino al 2028. Sono previste ulteriori attività sperimentali nel 2027. La dimensione del progetto suggerisce che ci si trovi ancora nella fase di sviluppo e dimostrazione tecnologica, non nell’introduzione su larga scala di una nuova capacità militare. Il passaggio dai risultati di laboratorio o di esercitazione a un sistema impiegabile stabilmente richiede infatti procedure di validazione, integrazione sulle piattaforme e verifica dell’affidabilità in condizioni differenti.
Un aspetto da approfondire nei prossimi test sarà la continuità delle prestazioni quando cambiano illuminazione, condizioni meteorologiche, quota e caratteristiche del territorio osservato. Anche la qualità delle informazioni utilizzate dagli algoritmi e la capacità di riconoscere eventuali errori nella stima della posizione saranno decisive. Un sistema di navigazione militare deve infatti non soltanto produrre coordinate, ma anche permettere di valutare quanto esse siano affidabili, soprattutto quando le altre fonti di riferimento risultano indisponibili.
La prospettiva più concreta non è quindi quella di eliminare il GPS dai velivoli senza pilota, bensì di evitare che la sua perdita determini automaticamente il fallimento della missione. Un’architettura di navigazione resiliente può combinare segnali satellitari, sensori inerziali, osservazione dell’ambiente e altri riferimenti, utilizzando le informazioni disponibili in funzione delle condizioni operative. La ridondanza, in questo campo, non rappresenta un semplice miglioramento tecnico, ma una componente della sopravvivenza e dell’affidabilità del sistema.
La sperimentazione presentata dall’Agenzia europea per la difesa indica una direzione tecnologica precisa: rendere i droni meno vulnerabili alla perdita dei segnali satellitari attraverso capacità di navigazione basate sui sensori e sull’elaborazione autonoma delle informazioni. I risultati ottenuti in Portogallo costituiscono un progresso nella ricerca europea, ma le difficoltà riscontrate in ambiente marittimo confermano che il percorso verso un impiego operativo affidabile è ancora aperto. Per la Difesa, il valore della tecnologia non risiede nella promessa di un velivolo completamente indipendente, bensì nella possibilità di mantenere la continuità della navigazione anche quando una delle sue infrastrutture fondamentali viene meno.
